Cet article fournit une information générale. Un projet réel doit être contrôlé selon son terrain, son usage et les règles en vigueur au moment du déploiement.
Définir une mission vérifiable avant le parcours
Une ronde réussie doit fournir une observation utile, la transmettre et permettre de traiter les écarts. Le simple fait d’avoir terminé le trajet ne démontre pas ces trois résultats. Décrivez pour chaque point la question à résoudre et la personne qui utilisera l’information.
Pour un parking, le contexte comprend les passages autorisés et les véhicules qui peuvent masquer une zone. Pour un entrepôt, il comprend aussi la relève de fermeture et les activités tardives. La mission doit être réévaluée lorsque ces usages changent.
Les rondes répétitives sont le premier cas d’usage
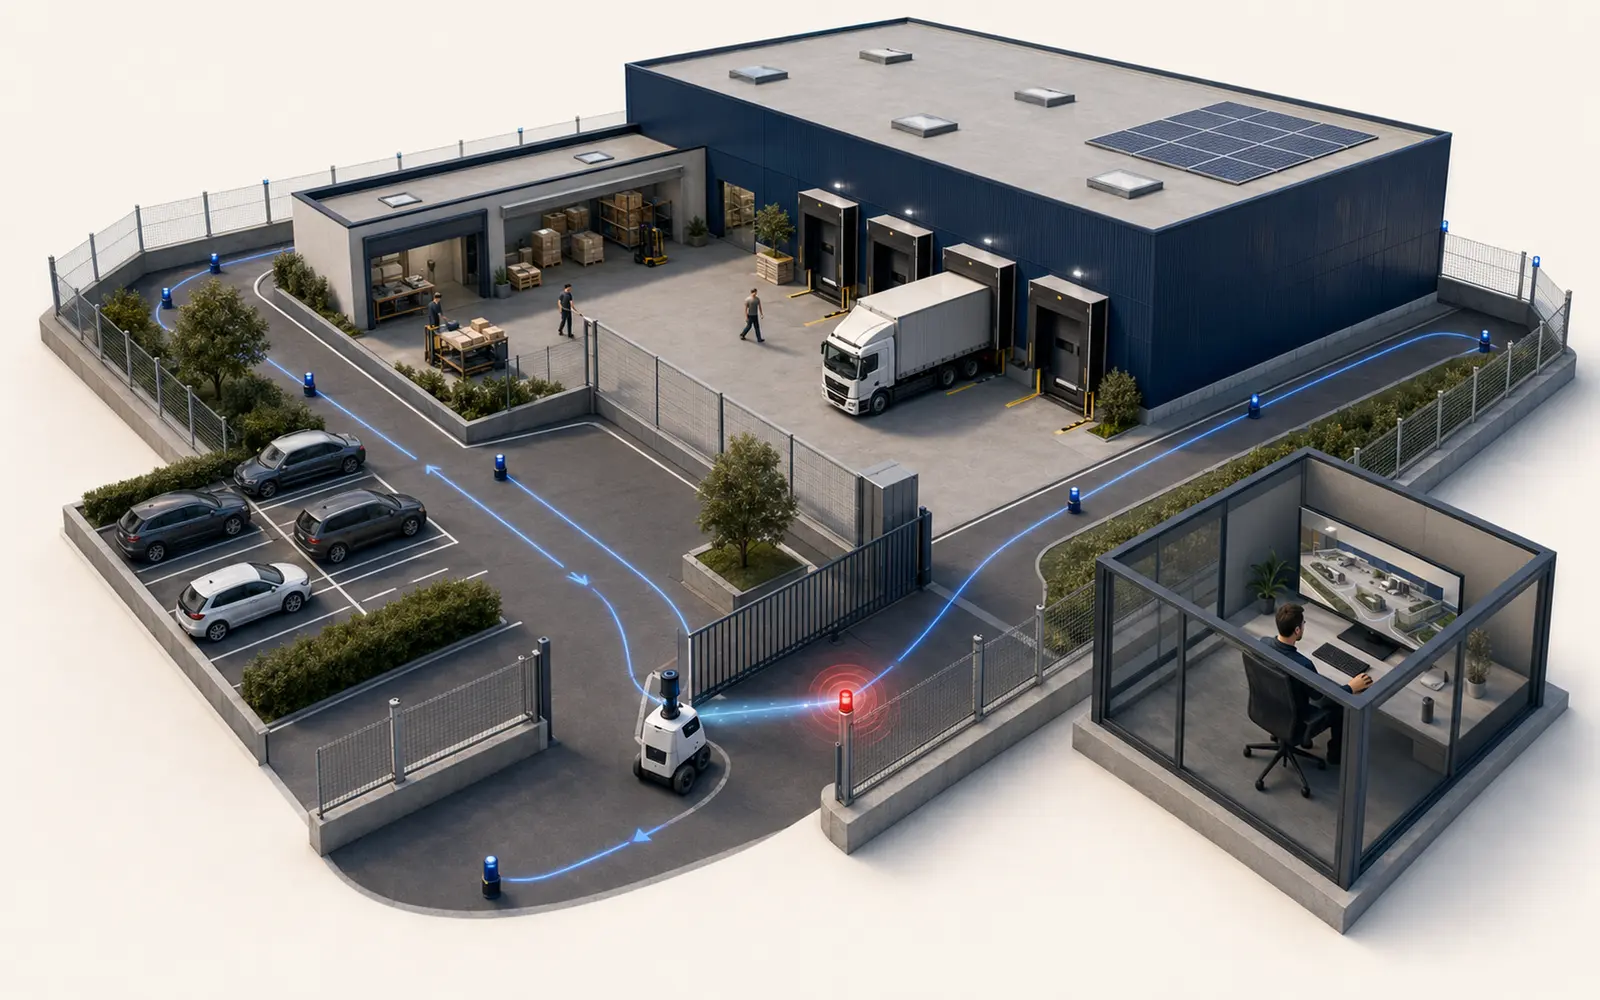
Un site professionnel comporte souvent des accès secondaires, portes, clôtures, quais et stocks extérieurs. Une ronde robotisée peut parcourir ces points selon un horaire, s’arrêter à des positions précises et signaler une anomalie.
Le robot est particulièrement utile lorsque le parcours est stable, que les missions sont fréquentes et que les informations recherchées sont clairement définies.
Ce que le robot peut contrôler
Selon ses capteurs, il peut transmettre une image, repérer une présence, relever une température apparente, confirmer qu’une porte semble ouverte ou vérifier qu’un passage est dégagé.
- Clôtures et portails.
- Quais et zones de livraison.
- Parkings et cours extérieures.
- Stocks sensibles ou équipements isolés.
- Points techniques accessibles depuis le parcours.
Une observation mobile pour aider à vérifier l’alerte
Lorsqu’un capteur fixe déclenche une alerte, une observation mobile peut apporter un autre angle si le terrain, la configuration et l’intégration le permettent. Le pilote doit vérifier le temps réel d’accès, la qualité de l’information et ce qui se passe lorsque le robot est indisponible. Aucun gain de délai ne doit être présumé.
Réduire les déplacements inutiles
Les animaux, objets déplacés, intempéries ou reflets provoquent des alertes. Une vérification mobile peut éviter de mobiliser inutilement un agent, tout en conservant une trace de l’événement.
Le robot ne remplace pas toute la sécurité humaine
Un robot ne gère pas correctement toutes les situations sociales, les conflits, les secours ou les obstacles imprévus. Il ne dispose pas non plus des mêmes capacités d’appréciation et d’intervention qu’un professionnel formé.
Répartir les rôles
La machine réalise les missions répétitives et collecte des informations. L’opérateur interprète les situations ambiguës, décide de l’escalade et coordonne les intervenants. Cette répartition est plus réaliste qu’un remplacement complet.
Éviter la surveillance des collaborateurs
En Suisse, un système ne peut pas être utilisé pour surveiller le comportement des employés. Une ronde motivée par la sécurité doit donc être conçue pour limiter la présence des collaborateurs dans le champ.
Programmer selon les horaires et les zones
Les missions nocturnes sur un site fermé sont plus simples à justifier que le suivi permanent d’une zone de travail. Il faut informer les collaborateurs, définir les espaces non surveillés et limiter l’accès aux images. Pour vérifier ce point, consulter Vidéosurveillance sur le lieu de travail (PFPDT).
La fonction du robot doit apparaître dans la documentation interne. Les données collectées pour la sécurité ne doivent pas être réutilisées pour évaluer la performance individuelle.
Calculer la valeur d’un pilote
Le retour sur investissement ne se mesure pas uniquement au nombre d’heures de ronde. Il faut suivre le taux de missions terminées, les incidents détectés, les fausses alertes évitées, les indisponibilités et le temps nécessaire à la reprise manuelle.
Commencer par un parcours limité
Un premier pilote peut couvrir quelques points à forte valeur pendant une plage horaire précise. Cette approche permet de tester la connexion, le terrain, la météo, l’acceptation et l’intégration avec la supervision avant d’étendre le système.
Un protocole de pilote qui montre aussi les limites
Choisissez avec les intervenants des essais annoncés et sans mise en danger. Consignez le scénario, les conditions, le résultat attendu et le résultat obtenu. Les seuils d’acceptation doivent être convenus avant l’essai ; nous ne proposons pas de pourcentage universel de réussite.
Le tableau suivant est un outil de préparation original. Il ne rapporte pas les performances d’un robot testé. Une condition non rencontrée pendant le pilote doit rester signalée comme non validée.
| Essai convenu | Preuve attendue | Écart à documenter |
|---|---|---|
| Mission normale sur le parcours retenu | Points observés et information utile transmise au destinataire. | Point atteint mais observation inutilisable. |
| Passage autorisé d’essai dans une zone | Détection et contexte disponibles selon la mission. | Événement manqué ou notification inutile. |
| Point temporairement inaccessible | Mission incomplète signalée et procédure de relais connue. | Fin de ronde présentée comme complète malgré le point manquant. |
| Défaut de liaison testé en conditions sûres | État connu, comportement prévu et transmission du défaut par le moyen disponible. | Perte d’information ou absence de signalement. |
| Reprise après correction | Retour à une configuration contrôlée et nouvel essai. | Réglage changé sans vérification de la mission initiale. |
Mesurer le travail réellement nécessaire
Relevez les missions planifiées, celles qui ont fourni toutes les observations utiles, les événements d’essai manqués, les alertes sans action nécessaire et les reprises manuelles. Distinguez le temps de déplacement, le temps de mise à disposition d’une image et le temps de décision humaine.
Ajoutez le nettoyage, les mises à jour, le dépannage et la préparation des parcours. Une baisse des rondes humaines ne suffit pas à prouver une économie si d’autres tâches se déplacent vers l’exploitation. Comparez les dépenses documentées et les missions effectivement couvertes avant de décider d’étendre.
Questions fréquentes
Un robot peut-il remplacer les rondes d’un agent de sécurité ?
Il peut automatiser certaines rondes répétitives, mais les décisions, situations complexes et interventions sensibles restent du ressort de personnes formées.
Peut-on utiliser un robot pendant les heures de travail ?
C’est possible selon le contexte, mais la sécurité des déplacements et l’interdiction de surveiller le comportement des collaborateurs doivent être intégrées au projet.
Quels sites sont les plus adaptés ?
Les sites avec parcours stables, grands espaces, missions répétitives et points de contrôle clairement définis offrent généralement les meilleures conditions.