Diese Seite erläutert die Grundlagen und verweist auf vertiefende Beiträge. Fähigkeiten, Einschränkungen und Vorschriften müssen immer für den jeweiligen Standort und Einsatz geprüft werden.
Ein Patrouillenroboter für Aussenbereiche
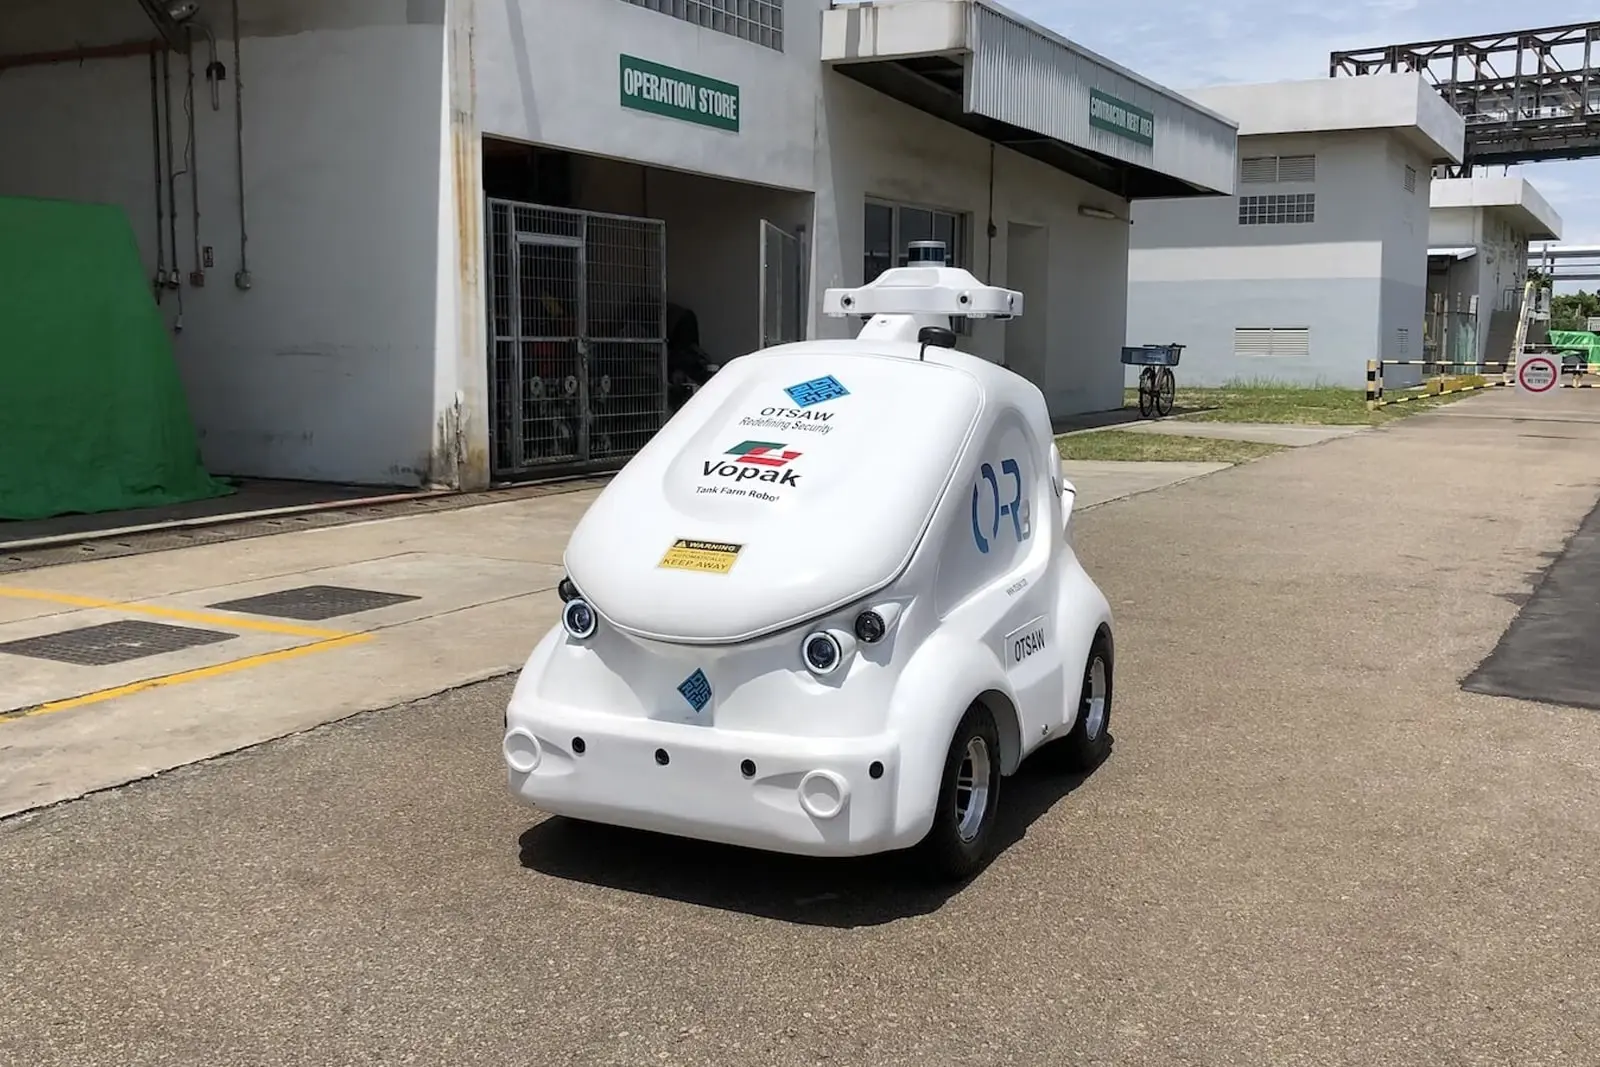
OTSAW O-R3 ist ein autonomer Sicherheitsroboter auf Rädern des in Singapur ansässigen Unternehmens OTSAW. Er wird für Kontrollgänge auf Gewerbeliegenschaften, Industriearealen, Campusgeländen und in anderen strukturierten Aussen- oder teilüberdachten Bereichen angeboten. Zur Überprüfung siehe Offizielle Vorstellung des O-R3 (OTSAW) und Robotics as a Service (OTSAW).
Der Roboter verbindet Navigationssensoren, Panoramakameras, Kommunikation und eine Softwareplattform. Er soll ausgewählte Routen wiederholt abfahren, sichtbar präsent sein und entfernten Teams Informationen von Punkten liefern, die fest installierte Kameras schlecht abdecken.
Der O-R3 trifft keine eigenständigen Sicherheitsentscheidungen. Eine Personen- oder Fahrzeugmeldung bleibt ein Signal, das Kontext erfordert. Die Bedienperson muss wissen, ob die betreffende Person oder das Fahrzeug berechtigt ist, ob die Route frei ist und welche Reaktion verhältnismässig wäre.
Das Produkt ist besonders für Organisationen interessant, die ein Servicemodell bevorzugen, statt sämtliche Komponenten selbst zu besitzen und zu entwickeln. Das kann den Einstieg vereinfachen, macht aber Anbieterqualität, Leistungszusagen und Datenregelungen zu zentralen Entscheidungskriterien.
3D-SLAM ermöglicht begrenzte Autonomie
Mit SLAM kann ein Roboter eine Karte erstellen oder nutzen und gleichzeitig seine Position darin bestimmen. Dreidimensionale Sensorik kann die Hinderniserkennung und Lokalisierung verbessern. Anschliessend folgt der Roboter Wegpunkten und passt seinen Fahrweg an bestimmte vorübergehende Hindernisse an.
Die Autonomie bleibt durch die vorbereitete Umgebung und die Softwareregeln begrenzt. Lieferpaletten, Menschenansammlungen, reflektierende Flächen, Regen, versetzte Zäune oder ein unerwartet geschlossener Durchgang können Ausnahmen erzeugen. Das System benötigt ein sicheres Anhalteverhalten und ein Verfahren für Fernunterstützung.
Ein Pilotversuch sollte sich nicht auf eine leere Vorführstrecke beschränken. Personal, Fahrzeuge, verschobene Gegenstände, enge Passagen, schwaches Licht und Funklöcher müssen einbezogen werden. Ziel ist es, die Wiederholbarkeit zu messen, statt lediglich zu zeigen, dass der Roboter den einfachsten denkbaren Rundkurs schafft.
Karten enthalten auch sensible Betriebsinformationen. Der Zugriff auf Routendaten, Sperrzonen und Geländepläne muss kontrolliert werden. Änderungen sollten einem freigegebenen Verfahren folgen, damit eine praktische Navigationsanpassung nicht unbemerkt ein Datenschutz- oder Sicherheitsproblem verursacht.
Video, KI und Meldungen in messbare Leistung übersetzen
Panoramavideo kann einen nützlichen Überblick rund um den Roboter liefern. Je nach eingerichteter Software kann die Analyse Personen, Fahrzeuge oder andere Ereignisse klassifizieren. Diese Funktionen sollten in prüfbare Anforderungen übersetzt werden: Objektgrösse, Distanz, Beleuchtung, Erkennungsrate und akzeptable Fehlalarme.
Eine Meldung ohne Ausgangsbild, Position und Angabe zur Erkennungssicherheit lässt sich schwer beurteilen. Die Bedienperson sollte nachvollziehen können, was das Ereignis ausgelöst hat, und es bestätigen oder verwerfen können. Entscheidungen dürfen nie allein auf einer nicht nachvollziehbaren Bewertung beruhen.
Auf überwachten Arealen finden auch berechtigte Tätigkeiten statt. Reinigungskräfte, Fahrer, Handwerker, Tiere und bewegte Vegetation können ungewöhnlich erscheinen. Tests müssen diese normalen Fälle einschliessen, damit der Kunde die Belastung des Überwachungsteams messen kann.
Ein Lautsprecher oder eine Gegensprechanlage kann einer Fernbedienperson helfen, jemanden zur Identifikation oder zum Verlassen eines gesperrten Bereichs aufzufordern. Gesprächsvorgaben und Eskalationsgrenzen sollten festgelegt werden. Der Roboter sollte Abstand halten und weder verfolgen noch konfrontieren.
Robot-as-a-Service schafft Flexibilität und Anbieterabhängigkeit
Ein Servicemodell kann die Kosten für Hardware, Software, Wartung und Support über die Zeit verteilen. Es kann dem Anbieter auch die Verantwortung für den Flottenzustand und Aktualisierungen übertragen. Das ist für Kunden attraktiv, die kein eigenes Robotikteam aufbauen möchten.
Der Vertrag wird Teil der technischen Architektur. Er sollte Verfügbarkeit, Supportzeiten, Bergung, Ersatz, Softwarefunktionen, Aktualisierungsregeln, Cybervorfälle und Rechte an den Daten festlegen. Ein tiefer Monatspreis bringt wenig, wenn ein liegen gebliebener Roboter tagelang auf Hilfe wartet.
Kunden sollten klären, was am Ende des Dienstes geschieht. Für Karten, Patrouillenverläufe, Vorfallprotokolle und exportierte Beweise braucht es ein definiertes Format und Löschverfahren. Der Kunde darf den Zugriff auf rechtlich oder betrieblich notwendige Aufzeichnungen nicht verlieren.
Anbieterabhängigkeit lässt sich durch klare Schnittstellen und Ersatzverfahren begrenzen. Die fest installierte Sicherheitstechnik arbeitet ohne den Roboter weiter. Dokumentierte Datenexporte und klar definierte Integrationsgrenzen senken gleichzeitig den Aufwand eines späteren Anbieterwechsels.
Ein Schweizer Projekt muss Route und Daten begrenzen
Der Kontrollgang sollte innerhalb des berechtigten Überwachungsbereichs des Kunden bleiben und Nachbargrundstücke oder öffentlichen Raum soweit möglich aussparen. Kameraausrichtung, Aufzeichnungszeiten und Sperrzonen sollten bewusst eingerichtet werden, statt breite Standardeinstellungen zu übernehmen.
Mitarbeitende und Auftragnehmer benötigen Informationen über das System. Am Arbeitsplatz rechtfertigt Sicherheit keine dauernde Beobachtung des individuellen Verhaltens. Nachtpatrouillen und eine geeignete Routenwahl können die Menge erhobener Personendaten verringern. Zur Überprüfung siehe Videoüberwachung am Arbeitsplatz (EDÖB).
Gewöhnliche Aufnahmen sollten nur kurz aufbewahrt werden. Bestätigte Vorfälle können in einem kontrollierten Verfahren zur Beweissicherung erhalten bleiben. Personengebundene Konten, Zugriffsprotokolle und Exportkontrollen verhindern, dass eine mobile Kamera zur unkontrollierten Quelle von Aufnahmen wird.
Roboter, Ladestation und Cloud-Verbindungen benötigen Netzwerksegmentierung, starke Authentifizierung und kontrollierten Anbieterzugriff. Das Projekt sollte einen Kommunikationsausfall testen und sicherstellen, dass die Maschine einen sicheren Zustand einnimmt, ohne auf eine sofortige Reaktion der Bedienperson angewiesen zu sein.
Unsere Einschätzung: eine glaubwürdige Alternative für regelmässige Routen
Der O-R3 ist eine glaubwürdige Option für strukturierte Standorte, die einen dienstleistungsorientierten Einsatz und eine kompakte Patrouillenplattform auf Rädern suchen. Am besten geeignet sind vorhersehbare, relativ ebene und ausreichend kontrollierte Routen, auf denen Begegnungen sicher bleiben.
Ascento Guard bietet eine Kombination aus Rädern und Beinen sowie Nähe zum Schweizer Markt. Argus S5 richtet sich mit einer umfangreichen Sensorplattform an grosse Aussenperimeter. Knightscope K5 verfügt über eine lange öffentlich dokumentierte Einsatzgeschichte in den USA. Der geeignete Vergleich hängt von Route, Integration, Support und Datenmanagement ab.
Ein Pilotversuch sollte abgeschlossene Routen, verwertbare Alarme, Fehlalarme, Ferneingriffe, Bergungen, Ausfallzeiten und den Aufwand der Bedienpersonen messen. Er sollte lange genug dauern, um Wetter, normalen Verkehr und wechselnde Hindernisse abzudecken.
Der Dienst ist erfolgreich, wenn der Roboter zuverlässig Informationen liefert, die eine Sicherheitsentscheidung beschleunigen. Verbringt das Personal mehr Zeit mit der Bergung der Plattform oder der Prüfung wenig hilfreicher Meldungen, als es einspart, muss das Projekt unabhängig von der beworbenen Autonomie überarbeitet werden.
Häufige Fragen
Wofür ist OTSAW O-R3 vorgesehen?
Er soll wiederkehrende Sicherheitskontrollgänge ausführen, mobile Videobilder liefern und die ferngestützte Alarmverifikation auf strukturierten Arealen unterstützen.
Was bedeutet 3D-SLAM?
Es handelt sich um ein Verfahren zur Kartierung und Lokalisierung, mit dem der Roboter seine Position bestimmen und durch seine Umgebung navigieren kann.
Ist bei Robot-as-a-Service alles enthalten?
Nicht unbedingt. Überwachung, Integration, Bergung, Supportzeiten und Datendienste müssen im Vertrag genau aufgeführt sein.
Kann der O-R3 in der Nähe von Mitarbeitenden eingesetzt werden?
Grundsätzlich ist das nach einer Sicherheits- und Datenschutzanalyse, der Festlegung von Routengrenzen, der Information des Personals und repräsentativen Tests möglich.