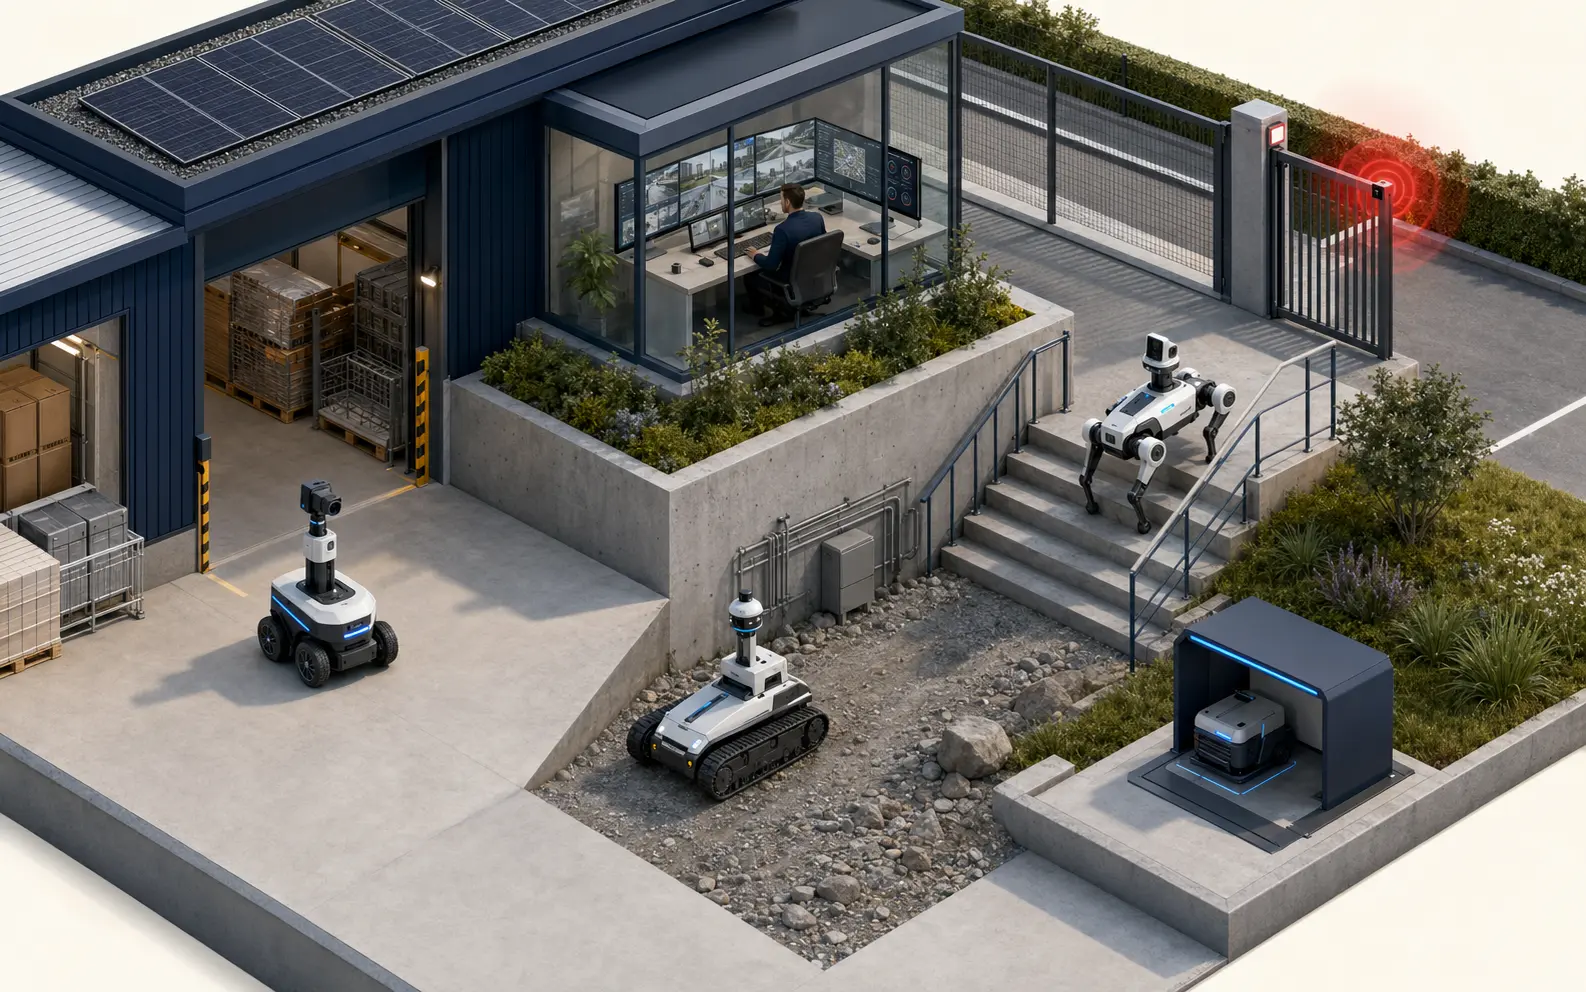
Diese Seite erläutert die Grundlagen und verweist auf vertiefende Beiträge. Fähigkeiten, Einschränkungen und Vorschriften müssen immer für den jeweiligen Standort und Einsatz geprüft werden.
Was ist ein Sicherheitsroboter und wie funktioniert robotergestützte Bewachung?
Ein Sicherheitsroboter ist eine mobile Sensorplattform, die eine erlaubte Route patrouilliert, definierte Punkte kontrolliert und Bilder, Messungen oder Meldungen an eine menschliche Bedienperson sendet. Robotergestützte Bewachung erweitert damit die Reichweite eines Sicherheitsteams. Sie ersetzt kein Wachpersonal und erlaubt dem Roboter keine eigenen Entscheidungen über Interventionen. Die genannten technischen Daten sind beschrieben in Knightscope: autonomer Sicherheitsroboter K5.
Die Betriebskette ist einfach: Der Roboter beobachtet, Software meldet ein relevantes Ereignis, eine Bedienperson überprüft die Hinweise und die vereinbarte Reaktion beginnt. Diese kann eine Durchsage, Beleuchtung, das Entsenden eines Teams, die Information des Eigentümers oder den Anruf beim zuständigen Notdienst umfassen. Jeder Schritt bleibt verhältnismässig und nachvollziehbar. Die anwendbaren Vorgaben finden Sie in EDÖB: Videoüberwachung öffentlicher Räume durch Privatpersonen.
Eine messbare Patrouille statt eines abstrakten Versprechens
Eine fest installierte Kamera sieht immer denselben Winkel. Ein Roboter kann zu einer Tür zurückkehren, eine Gebäuderückseite prüfen, ein Instrument ablesen oder den Zustand eines Bereichs zwischen Besuchen vergleichen. Jede Patrouille dokumentiert Zeit, Route, Kontrollpunkte, Meldungen, Unterbrechungen und menschliche Eingriffe. Diese Nachvollziehbarkeit zeigt, ob der Einsatz tatsächlich abgeschlossen wurde, und liefert eine Grundlage für laufende Verbesserungen.
- Geplante Patrouillen und Kontrollen an genau definierten Punkten wiederholen.
- Eine Auffälligkeit aus mehreren Blickwinkeln oder mit mehreren Sensoren dokumentieren.
- Einer entfernten Bedienperson Augen und Ohren in einem bestimmten Bereich geben.
- Ein vorab festgelegtes, von Menschen geführtes Verfahren einleiten.
Räder, Ketten oder vier Beine: Mobilität vor Kamera wählen
Entscheidend ist nicht die Kameraauflösung, sondern ob der Roboter das Areal täglich befahren kann. Eine beeindruckende Plattform, die am ersten Randstein stehen bleibt, schützt nichts. Die Standortaufnahme muss Steigungen, Stufen, Schwellen, Kies, Gitterroste, Pfützen, Rampen, Aufzüge, enge Durchgänge und Personen- oder Fahrzeugverkehr erfassen. Jede Bauform hat einen natürlichen Einsatzbereich, Grenzen und andere Lebenszykluskosten.
| Roboterbauform | Am besten geeignet für | Betriebliche Stärken | Zu prüfende Grenzen | Beispiele |
|---|---|---|---|---|
| Speziell entwickelter Radroboter | Befestigte Parkplätze, Campusgelände, Lager und Hallen | Effiziente Patrouillen, stabile Sensoren und einfaches Andocken | Stufen, tiefer Kies, Schlaglöcher und blockierte Routen | Knightscope K5, SMP Robotics Argus S5, OTSAW O-R3 |
| Rad-Bein-Hybrid | Strukturierte Aussenrouten, Industriegelände und ausgewählte Hindernisse | Effizientes Rollen mit besserer Hindernistoleranz | Jede Schwelle, Steigung und jeder Übergang erfordert weiterhin einen Test vor Ort | Ascento Guard, DEEP Robotics LYNX M20, Unitree B2-W |
| Kettenroboter | Loser, unebener oder versperrter Boden und Spezialinspektionen | Bodenhaftung und verteilte Bodenbelastung | Energiebedarf, Wenden, Lärm und mögliche Oberflächenschäden | Spezialisierte Inspektionsraupen |
| Vierbeiniger Roboter | Treppen, Industrieanlagen und hindernisreiches Gelände | Zugang zu Orten, die die meisten Radroboter stoppen, und flexible Sensornutzlasten | Laufzeit, Kosten, Betriebskomplexität und Andocken | ANYmal, Boston Dynamics Spot, DEEP Robotics X30, Unitree B2 |
Radroboter: einfach und effizient auf vorbereitetem Boden
Räder eignen sich für Parkplätze, befestigte Höfe, Hallen, Verladerampen und relativ ebene Wege. Sie benötigen meist weniger Energie als Beine und erlauben deshalb längere Patrouillen. Ihre Mechanik lässt sich einfacher warten. Eine hohe Schwelle, ein Schlagloch oder tiefer Kies kann sie trotzdem stoppen. Für einen gut angelegten Logistikstandort ist ein Radroboter oft die vernünftige Wahl, sofern seine Wege frei bleiben.
- Gute Energieeffizienz auf glatten Flächen.
- Stabile Basis für Panorama- oder Wärmebildkameras.
- Empfindlich gegenüber Stufen, abrupten Steigungen und weichem Boden.
Kettenroboter: mehr Zugang auf Kosten von Energie und Feinfühligkeit
Ketten verteilen das Gewicht und bieten Halt auf unebenem, losem oder versperrtem Boden. Sie können für gezielte Inspektionen von Versorgungsgängen, Böschungen oder Schutt wertvoll sein. Ihr Wendeverhalten, Lärm, Verbrauch und mögliche Auswirkungen auf empfindliche Oberflächen machen sie in gepflegten Wohnumgebungen oder unter Publikum weniger attraktiv. In der Praxis gehören Ketten häufig zur Spezialinspektion statt zur täglichen Routinepatrouille.
Vierbeiner: Treppen und schwieriges Gelände bei anspruchsvollem Betrieb
Ein Vierbeiner passt jeden Fusspunkt an, steigt Stufen und überquert Flächen, an denen eine Radplattform scheitern würde. Das erschliesst mehrstöckige Industriegebäude, Technikuntergeschosse und hindernisreiche Areale für mobile Inspektionen. Dem stehen komplexe Mechanik, kürzere Laufzeit bei vergleichbarer Nutzlast, ein höherer Preis und sorgfältige Einsatzvorbereitung gegenüber. Ein Vierbeiner ist gerechtfertigt, wenn sein zusätzlicher Zugang einen klaren betrieblichen Nutzen schafft. Die zugrunde liegende Forschung finden Sie in ETH Zürich: Wenn Hightech in den Untergrund geht.
Wie der Roboter sich lokalisiert, Hindernissen ausweicht und zur Station zurückkehrt
Autonome Navigation bedeutet nicht, dass ein Roboter die Welt wie ein Mensch versteht. Er kombiniert Messungen, um seine Position zu schätzen, eine Karte aufzubauen oder wiederzuverwenden und eine Route auszuwählen. LiDAR misst Abstände, Tiefenkameras erfassen räumliche Formen, eine inertiale Messeinheit verfolgt Bewegungen und Odometrie schätzt die zurückgelegte Strecke. Die Verbindung dieser Daten hilft bei der Lokalisierung, wenn ein Sensor vorübergehend weniger zuverlässig wird.
Kartierung, Lokalisierung und Sperrbereiche
Bei der Inbetriebnahme kartiert der Integrator das Gelände und definiert Routen, Beobachtungspunkte, Geschwindigkeiten, Fahrtrichtungen, Ausschlussbereiche und Stoppbedingungen. Der Roboter erhält mehr als eine Linie zum Nachfahren: Er bekommt einen erlaubten Betriebsraum und Regeln. Steht plötzlich eine Palette im Weg, darf er innerhalb freigegebener Grenzen ausweichen, warten oder Hilfe anfordern. Ein sensibler Bereich kann vollständig gesperrt bleiben, auch wenn er physisch zugänglich wirkt.
Navigationssensoren und Einsatzsensoren haben unterschiedliche Aufgaben
Navigationssensoren verhindern Kollisionen und helfen der Maschine bei der Bewegung. Einsatzsensoren suchen die benötigte Information: sichtbares Bild, Wärmesignatur, mechanisches Geräusch, Gas, Temperatur, Strahlung oder Anlagenzustand. Eine Fahrkamera eignet sich nicht zwingend zur Personenidentifikation oder zur Dokumentation eines Lecks. Die Trennung dieser Funktionen verhindert überzogene Schlüsse aus dem Datenblatt und erleichtert die Wartung.
- Kamera für sichtbares Licht zur Einordnung und Alarmverifikation.
- Wärmebildtechnik zur Meldung einer Präsenz oder ungewöhnlicher Erwärmung, ohne die Ursache selbstständig festzustellen.
- Mikrofone oder industrielle Akustik nur, wenn rechtmässig, verhältnismässig und technisch sinnvoll.
- LiDAR und Tiefensensorik für Geometrie, Kartierung und Ausweichen.
- Spezialsensoren für Gas, Temperatur, Feuchtigkeit oder Prozessparameter.
Tatsächliche Laufzeit, Laden und Kommunikation: Jede Patrouille beginnt an der Station
Die vom Hersteller angegebene Akkulaufzeit ist eine Orientierung, niemals ein Betriebsplan. Die tatsächliche Dauer hängt von Gelände, Temperatur, Geschwindigkeit, Halten, Kommunikation und Strombedarf der Nutzlast ab. Boston Dynamics nennt beispielsweise rund 90 Minuten für die Spot-Basisplattform und weist auf den Einfluss von Nutzlast und Umgebung hin. ANYbotics nennt ebenfalls 90 Minuten für ANYmal und eine Gehreichweite unter eigenen Referenzbedingungen. Die zugrunde liegende Forschung finden Sie in Kanalinspektion mit ANYmal, Autorenfassung bei Oxford (PDF, 53 MB) (Kolvenbach et al.).
Verbindung ist entscheidend, doch der Roboter muss auch ohne sie sicher bleiben
WLAN, Mobilfunk oder privater Funk übertragen Meldungen, Video und Befehle. Eine im Büro scheinbar ausreichende Abdeckung kann hinter einer Metallfassade oder unterirdisch ausfallen. Signalstärke muss entlang der Route gemessen, Kommunikation verschlüsselt und Offlineverhalten definiert werden. Je nach Risiko beendet der Roboter eine sichere lokale Aufgabe, kehrt zur Basis zurück oder hält an einem vorgesehenen Ort an. Er darf niemals einen neuen Einsatz erfinden, weil die Zentrale nicht mehr antwortet.
Die Erfahrung von Sellafield verdeutlicht die Bedeutung dieser Architektur. Im März 2025 dokumentierte der britische Betreiber einen Versuch, bei dem ein Vierbeiner auf dem Nukleargelände über einen sicheren virtuellen Zugang und eine Videoverbindung von ausserhalb des Perimeters ferngesteuert wurde. Es handelte sich um einen kontrollierten Versuch, nicht um unbeaufsichtigte Autonomie. Er zeigt, warum Einsatzdistanz, Cybersicherheit und Aufsicht gemeinsam geplant werden müssen. Die anwendbaren Vorgaben finden Sie in Sellafield Ltd: Wie Roboterhunde den Rückbau von Sellafield unterstützen und Sellafield Ltd: Versuch zur Fernsteuerung von ausserhalb des Geländes.
Regen, Schnee, Treppen und Menschen: die Wirklichkeit testen
Vorführvideos zeigen selten nasses Laub, verdichteten Schnee, glänzende Metallgitter oder einen Lastwagen auf der geplanten Route. Genau solche Details bestimmen jedoch die Verfügbarkeit. Eine Schutzart beschreibt standardisierte Beständigkeit gegen Staub und Wasser, nicht Bodenhaftung, Sicht oder Alterung. Die Beurteilung muss auch Betriebstemperatur, Entwässerung, Mindestbeleuchtung und Wettereinflüsse auf jede Nutzlast betrachten.
ANYbotics berichtet von Langzeittests mit ANYmal auf Aussenpatrouillen an einer ewz-Unterstation in Zürich, auch bei Regen und Schnee. Das ist ein nützlicher Hinweis zur behaupteten Robustheit, stammt aber vom Hersteller und betrifft einen vorbereiteten Standort. Es garantiert keine gleiche Leistung auf jedem Grundstück. Praktisch bedeutet dies: Jahreszeiten, Betriebszeiten und Hindernisse der künftigen Route müssen im Pilotversuch nachgebildet werden. Die genannten technischen Daten sind beschrieben in ANYbotics: Langzeitversuche im Freien bei ewz.
Zürcher Kanalversuch: geteilte Autonomie und vorsichtige Kontrolle
Ein weiteres Schweizer Projekt liefert wertvollen Kontext. 2018 begleitete die ETH Zürich einen ANYmal-Versuch in der städtischen Kanalisation: nasser, rutschiger Boden, Dunkelheit, gefährlicher Zugang und eine dem Roboter noch unbekannte Umgebung. Für den ersten Einsatz behielt das Team vorsorglich einen Teil der Kontrolle, obwohl die Plattform autonome Fähigkeiten hatte. Spätere Forschung beschreibt Einsätze mit geteilter Autonomie zur Beurteilung des Betonzustands.
Das war keine Wohnüberwachung und belegt keine universelle Eignung für Sicherheitsaufgaben. Es zeigt etwas Nützlicheres: Auf unbekanntem Gelände sind schrittweises Vorgehen und eine erhaltene Eingriffsmöglichkeit Zeichen langfristiger betrieblicher Reife.
Vor jedem Nachtbetrieb eine Testmatrix erstellen
Messen Sie jedes Ergebnis: abgeschlossener Einsatz, sicherer Halt, benötigte Hilfe, Bildqualität, Meldeverzögerung und Fehlerursache. Eine erfolgreiche Patrouille reicht nicht. Tests sollten zu unterschiedlichen Zeiten mit Zustimmung betroffener Personen wiederholt werden, ohne bestehende Schutzmassnahmen abzuschalten. Jede Schwäche wird danach zur Verbesserungsaufgabe: Station versetzen, Vegetation zurückschneiden, feste Kamera ergänzen, Ausschlusszone ändern oder einen Durchgang aufgeben.
Welche Sicherheitsrobotermodelle sind tatsächlich verfügbar?
Der Markt umfasst ausdrücklich für Sicherheit entwickelte Roboter und für Standortbeobachtung konfigurierte Inspektionsplattformen. Der Vergleich ihrer Silhouette führt in die Irre. Prüfen Sie erlaubtes Gelände, Nutzlasten, Station, Bedienoberfläche, Datenhosting, Integrationsmöglichkeiten, lokale Wartung und Beständigkeit des Anbieters. Ein leistungsfähiges Modell ohne nahen Support kann durch Ausfallzeiten teurer werden als eine weniger ambitionierte Plattform.
Patrouillenplattformen mit Rädern
Ascento Guard, entwickelt von einem ETH-Zürich-Spin-off, verbindet zwei grosse Räder mit Beinen zur Bewältigung ausgewählter Unebenheiten. Der Hersteller positioniert ihn für Tür- und Fensterkontrollen, Personenerkennung und thermische Auffälligkeiten. Zum Angebot von Knightscope gehört K5, eine Radplattform für strukturierte Umgebungen wie Parkplätze oder Campusgelände mit Panoramavideo und Kommunikationsfunktionen. Jedes Angebot muss weiterhin an Schweizer Recht, Netzabdeckung und lokal verfügbarem Service gemessen werden. Die genannten technischen Daten sind beschrieben in Ascento: Ascento Guard.
Konfigurierbare vierbeinige Inspektionsplattformen
ANYmal von ANYbotics und Spot von Boston Dynamics können unterschiedliche Nutzlasten tragen. ANYmal nennt 360-Grad-LiDAR, Tiefenkameras, WLAN und Mobilfunk, eine Dockingstation und Betrieb ohne Verbindung. Spot nennt eine Höchstgeschwindigkeit von 1,6 Metern pro Sekunde, maximal 14 Kilogramm Nutzlast und durchschnittlich rund 90 Minuten Laufzeit. Vergleichbar werden diese Werte erst nach Festlegung von Sensoren, Route, Temperatur und Einsatz. Die genannten technischen Daten sind beschrieben in Boston Dynamics: technische Daten von Spot.
Wohnhäuser, Unternehmen und Industrie brauchen drei unterschiedliche Einsätze
Bei einer Villa könnte ein Roboter nachts Zufahrt, abgelegene Fassade, Garage oder Tor kontrollieren und bei einem Alarm einen mobilen Blickwinkel liefern. Leiser Betrieb, Aussehen, Privatsphäre und das Zusammenleben mit Bewohnern zählen. In einem beispielhaften Szenario erkennt ein Sensor Bewegung im Garten. Der Roboter verfolgt niemanden, sondern fährt zu einem erlaubten Beobachtungspunkt, sendet eine kurze Sequenz an die Zentrale und wartet auf eine Entscheidung.
In einem Geschäft oder KMU umfassen Einsätze häufig Eingänge, Parkplätze, Liefertüren und den Perimeter ausserhalb der Öffnungszeiten. Der Roboter muss spät arbeitende Mitarbeitende, Auftragnehmer und Fahrzeuge berücksichtigen. Bei einem Lager schaffen Verladerampen, Anhänger, Aussenbestände und lange Fassaden eine grössere Route. Die Alarmverifikation muss mobile Bilder mit Öffnungsmeldern, fester Videoüberwachung und Zutrittskontrolle verbinden.
Für ein bewohntes Haus erläutert unsere Analyse zu Robotern und Drohnen beim Schutz vor Homejacking die Grenzen mobiler Beobachtung und ihre Verbindung zum Reaktionsplan der Familie.
Die Industrie ergänzt Sicherheit durch Inspektion
Auf einem Industrieareal kann dieselbe Patrouille eine Tür prüfen und nach Überhitzung, Leck oder ungewöhnlichem Geräusch suchen. Sicherheitsalarme und Prozessauffälligkeiten benötigen unterschiedliche Empfänger und Prioritäten. Explosionsgefährdete, radiologische oder regulierte Zonen verlangen Spezialgeräte und Verfahren. Eine allgemeine Zertifizierung des Roboters reicht nicht. Sicherheits-, Betriebs- und IT-Verantwortliche müssen den Einsatz gemeinsam planen.
Sellafield liefert ein dokumentiertes Beispiel für geringere menschliche Gefährdung. Der britische Nuklearbetreiber berichtet von wiederholten Inspektionen, Kartierung und radiologischer Charakterisierung durch einen Vierbeiner in zugangsbeschränkten Bereichen. 2026 dokumentierte er auch den Versuch mit einem ferngesteuerten Probenahmewerkzeug. Diese Einsätze zeigen nicht, dass ein Roboter Einbrüche verhindert. Sie zeigen, dass eine mobile Plattform in gefährlicher Umgebung Daten sammeln kann, wenn sie dafür konfiguriert, kontrolliert und organisiert wird. Die anwendbaren Vorgaben finden Sie in Sellafield Ltd: Versuch mit robotischem Probenahmewerkzeug.
An einem Flughafen kann der richtige Roboter sehr klein sein
Der Flughafen Changi führte 2025 Kettenroboter zur Inspektion von Räumen oberhalb abgehängter Decken ein. Sie übertragen hochauflösende Bilder, um Durchbiegungen, Lecks oder Risse in schwer zugänglichen Bereichen zu erkennen. Das Projekt begann mit Prototypen und Versuchen in mehreren Terminals. Es erinnert daran, dass ein genauer Bedarf eher einen Spezialroboter als eine grosse Universalmaschine verlangen kann. Die Auswahl beginnt bei Einsatz, verfügbarem Zugang und benötigten Nachweisen. Die anwendbaren Vorgaben finden Sie in Changi Airport Group: Inspektionsroboter oberhalb abgehängter Decken.
Funktionale Sicherheit, Datenschutz und Cybersicherheit sind unverzichtbar
Ein mobiler Roboter ist gleichzeitig Maschine, IT-System und Sensorplattform. Sicherheit muss Kollision, Einklemmen, Sturz, unbeabsichtigte Bewegung, Kommunikationsverlust und vorhersehbares menschliches Verhalten abdecken. Begrenzte Geschwindigkeit, Sicherheitsabstände, Not-Halt, Signale, Sperrbereiche und Bergungsverfahren gehören zur Planung. ISO 3691-4:2023 betrifft bestimmte fahrerlose Flurförderzeuge, aber nicht jeden Sicherheitsroboter oder jede Umgebung. Eine spezifische Risikobeurteilung bleibt unerlässlich. Die anwendbaren Vorgaben finden Sie in ISO: ISO 3691-4:2023, fahrerlose Flurförderzeuge.
Eine bewegte Kamera schafft keine Ausnahme vom Datenschutzrecht. In der Schweiz dürfen Privatpersonen grundsätzlich nicht für ihre eigene Sicherheit den öffentlichen Raum filmen; Nachbargrundstücke müssen geschützt bleiben. Begrenzen Sie Winkel, maskieren Sie irrelevante Bereiche, informieren Sie Betroffene und legen Sie Zugriffsberechtigte und Aufbewahrungsdauer fest. Mitarbeitende bringen zusätzliche Pflichten mit sich. Der eigene Rechtsratgeber erklärt diese Regeln ausführlicher, als es ein einfaches Hinweisschild kann. Die genannten technischen Daten sind beschrieben in ANYbotics: technische Daten von ANYmal.
Den Roboter als vernetzte Betriebstechnik behandeln
Der Roboter besitzt Konten, Software, Schlüssel, Schnittstellen und häufig Fernzugriff. Ein Angriff kann Bilder offenlegen, Patrouillen unterbrechen oder unbefugte Befehle ermöglichen. Die NIST-Leitlinien für Betriebstechnik empfehlen einen Ansatz, der Verfügbarkeit und Personensicherheit gemeinsam berücksichtigt. Praktisch bedeutet das: segmentiertes Netzwerk, eindeutige Geräteidentität, starke Authentifizierung, Verschlüsselung, geschützte Protokolle, geplante Updates und zeitlich begrenzter Lieferantenzugriff. Die anwendbaren Vorgaben finden Sie in NIST: Mobilitätsleistung robotischer Systeme und NIST: Leitfaden zur Sicherheit von Betriebstechnik.
- Roboternetz von Gäste-WLAN und unnötigen Systemen trennen.
- Bedienpersonen, Technikern und Lieferanten nur benötigte Rechte geben.
- Sicheres Anhalten, Netzverlust und Wiederherstellung nach einem Vorfall testen.
- Befehle, Einsatzänderungen und Datenzugriffe protokollieren.
Einen Pilotversuch erfolgreich führen: nützliche Patrouillen, Fehler und menschliche Reaktion messen
Das Projekt beginnt mit einer Betriebsfrage, nicht mit einer Marke: Was muss wie oft und unter welchen Bedingungen geprüft werden, und was passiert bei einer Auffälligkeit? Ein zu breiter Auftrag kann eine eindrucksvolle Vorführung liefern, lässt sich aber nicht auswerten. Der erste Pilotversuch sollte eine begrenzte Route, wenige Kontrollpunkte und eine kleine Zahl objektiv messbarer Szenarien nutzen.
Nützliche Kennzahlen gehen über gefahrene Kilometer hinaus. Erfassen Sie Abschlussquote, menschliche Eingriffe, Stillstände, relevante Meldungen, Fehlalarme, Verifikationszeit, Stationsverfügbarkeit und Wartungsaufwand. Ein unbemerkter Ausfall ist schlimmer als eine korrekt gemeldete verkürzte Patrouille. Der Pilot muss den geordneten Störungsbetrieb prüfen: Weiss die Organisation von einem Ausfall, und bleibt der Schutz bestehen?
Menschen vom ersten Tag bis zum Regelbetrieb einbeziehen
Eine Bedienperson muss verstehen, warum der Roboter meldet, relevante Belege schnell erreichen und die Kontrolle übernehmen können, ohne Robotikspezialist zu sein. Zuständigkeiten müssen klar sein: Wer erlaubt eine neue Route, bestätigt einen Alarm, entsendet Hilfe oder stoppt die Maschine? Nachtverfahren müssen auch ohne verfügbaren Techniker funktionieren. Oberfläche, Schulung und Übungen zählen ebenso wie die Plattform.
Wartung umfasst Reinigung von Kameras und LiDAR, Kontrolle von Rädern oder Füssen, Akkus, Dichtungen, Station, Karten und Software. Planen Sie sie nach tatsächlicher Umgebung und beobachteter Nutzung. Berücksichtigen Sie Ersatzteile, Supportzeiten und Ersatzschutz bei Ausfällen. Regelmässige Patrouillen lassen sich nur glaubhaft versprechen, wenn der tägliche Betrieb einen Verantwortlichen, ein Budget und vereinbarte Leistungsniveaus hat.
Nach Belegen entscheiden und schrittweise erweitern
My Robot Guard strukturiert diesen Prozess über Standortbeurteilung, Auswahl kompatibler Technik, kontrollierte Einführung und definierte Aufsicht. Ziel ist kein Roboter, der zu Vorführzwecken herumfährt, sondern wiederholbare Patrouillen, handlungsrelevante Meldungen und eine klare menschliche Reaktion. Die Erstbeurteilung kann ergeben, dass ein Roboter passt oder dass feste Sensoren, eine Drohne oder ein anderes Betriebsmodell den Bedarf besser erfüllen.
Neun Roboterplattformen für einen Vergleich
Reale Produkte machen allgemeine Auswahlkriterien verständlicher. Ascento Guard und OTSAW O-R3 konzentrieren sich direkt auf Sicherheitspatrouillen. Knightscope K5 und SMP Robotics Argus S5 nutzen kräftige Radplattformen für regelmässige Routen. ANYmal, Boston Dynamics Spot und DEEP Robotics X30 erschliessen schwieriges Gelände auf Beinen. DEEP Robotics LYNX M20 und Unitree B2-W ergänzen Rad-Bein-Bewegung für gemischte Routen. Die anwendbaren Vorgaben finden Sie in Bundesamt für Cybersicherheit: Cyberresilienz digitaler Produkte.
Diese Plattformen sind nicht austauschbar. Vergleichen Sie die gesamte Betriebsleistung: Routenabschluss, Nutzlasten, Station oder Laden, Software, Integration, lokaler Support, Datenverantwortung und Gesamtkosten. Unsere ausführlichen Porträts trennen Herstelleraussagen von den Fähigkeiten, die Kunden in einem Pilotversuch vor Ort prüfen sollten.
Häufige Fragen
Was ist ein Sicherheitsroboter?
Er ist eine mobile Plattform, die festgelegten Routen folgt, Bilder oder Messungen sammelt und relevante Ereignisse an einen Überwachungsdienst sendet. Er kann Kameras für sichtbares Licht und Wärmebilder, LiDAR, Mikrofone oder Spezialsensoren tragen. Er entscheidet nicht allein über Interventionen, sondern erweitert die Beobachtungsfähigkeit eines Teams mit begrenzten, geprüften und nachvollziehbaren Einsätzen.
Kann ein Sicherheitsroboter einen Sicherheitsmitarbeiter ersetzen?
Er kann gewisse wiederkehrende Patrouillen automatisieren und einer Bedienperson die Fernprüfung eines Bereichs ermöglichen. Beurteilung, Gespräch, Umgang mit unerwarteten Situationen oder körperliche Intervention ersetzt er nicht. Eine gute Architektur legt fest, was der Roboter erkennt, was ein Mensch prüft und wer reagiert. Der Nutzen liegt in regelmässigerer sensorischer Präsenz, während Menschen sich auf Entscheidungen konzentrieren.
Ist ein Radroboter oder ein Vierbeiner besser?
Räder sind meist effizienter, einfacher und für Parkplätze, Hallen und ebene Wege geeignet. Ein Vierbeiner bewältigt Stufen und komplexeren Boden, kostet aber mehr und ist anspruchsvoller im Betrieb. Die notwendige Route sollte entscheiden. Auf ebenem Gelände kann eine Radplattform mit festen Kameras zuverlässiger sein als ein kaum ausgelasteter Vierbeiner.
Wie lange kann ein Sicherheitsroboter eingesetzt werden?
Die Laufzeit variiert stark mit Plattform, Sensoren, Temperatur, Gelände und Kommunikation. Einige kommerzielle Vierbeiner nennen unter Referenzbedingungen etwa 90 Minuten, während spezialisierte Radroboter längere Zyklen ermöglichen können. Messen Sie die Laufzeit vor Ort, erhalten Sie eine sichere Rückkehrreserve, testen Sie das Andocken und integrieren Sie Ladezeiten in den tatsächlichen Patrouillenplan.
Kann ein Roboter bei Regen oder Schnee patrouillieren?
Einige Modelle sind für bestimmte Aussenbedingungen entwickelt und zertifiziert. Eine IP-Schutzart garantiert aber weder Bodenhaftung noch Sicht oder Erfolg auf jeder Fläche. Wasser, Schnee, Eis, Laub und Reflexionen können Bewegung und Wahrnehmung beeinflussen. Testen Sie die Route unter erwarteten Bedingungen und definieren Sie sicheres Verhalten bei Positionsverlust oder gescheiterter Rückkehr.
Sind Sicherheitsroboter in der Schweiz legal?
Es gibt keine einzelne Bewilligung für jeden Roboter. Der Einsatz muss unter anderem Personensicherheit, Datenschutz, Nachbarrechte und am Arbeitsplatz den Mitarbeiterschutz beachten. Eine mobile Kamera darf nicht frei den öffentlichen Raum filmen. Konfiguration, Winkel, Aufbewahrung, Hinweise und Zugriffskontrollen müssen für jeden Standort beurteilt werden.
Wie sollte ein Sicherheitsroboter gegen Cyberangriffe geschützt werden?
Behandeln Sie ihn als kritische Betriebstechnik: Netzwerke segmentieren, persönliche Konten und starke Authentifizierung nutzen, Daten verschlüsseln, Updates kontrollieren, Lieferantenzugriffe zeitlich begrenzen und Protokolle schützen. Testen Sie das Verhalten bei Verbindungsverlust. Verträge sollten auch Dauer der Sicherheitsunterstützung, Datenstandort und sichere Löschung bei Gerätewechsel oder Vertragsende festlegen.
Was kostet ein Sicherheitsroboter-Projekt?
Der Kaufpreis des Roboters ist nur ein Bestandteil. Budgetieren Sie Sensoren, Station, Netzwerk, Integration, Kartierung, Überwachung, Wartung, Ersatzteile, Speicherung und Interventionen. Beginnen Sie mit einem begrenzten Pilotversuch und klaren Erfolgskriterien. Er zeigt vor einer Erweiterung Kosten pro nützlicher Patrouille, Ausfallzeiten und tatsächlichen menschlichen Arbeitsaufwand.